Limelight 3G クイックスタート
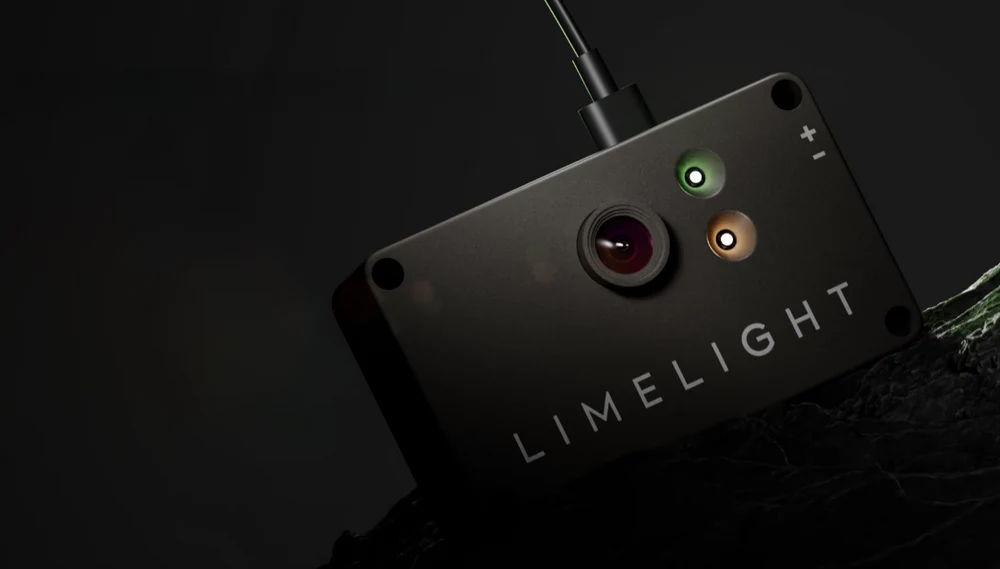
ハードウェア仕様
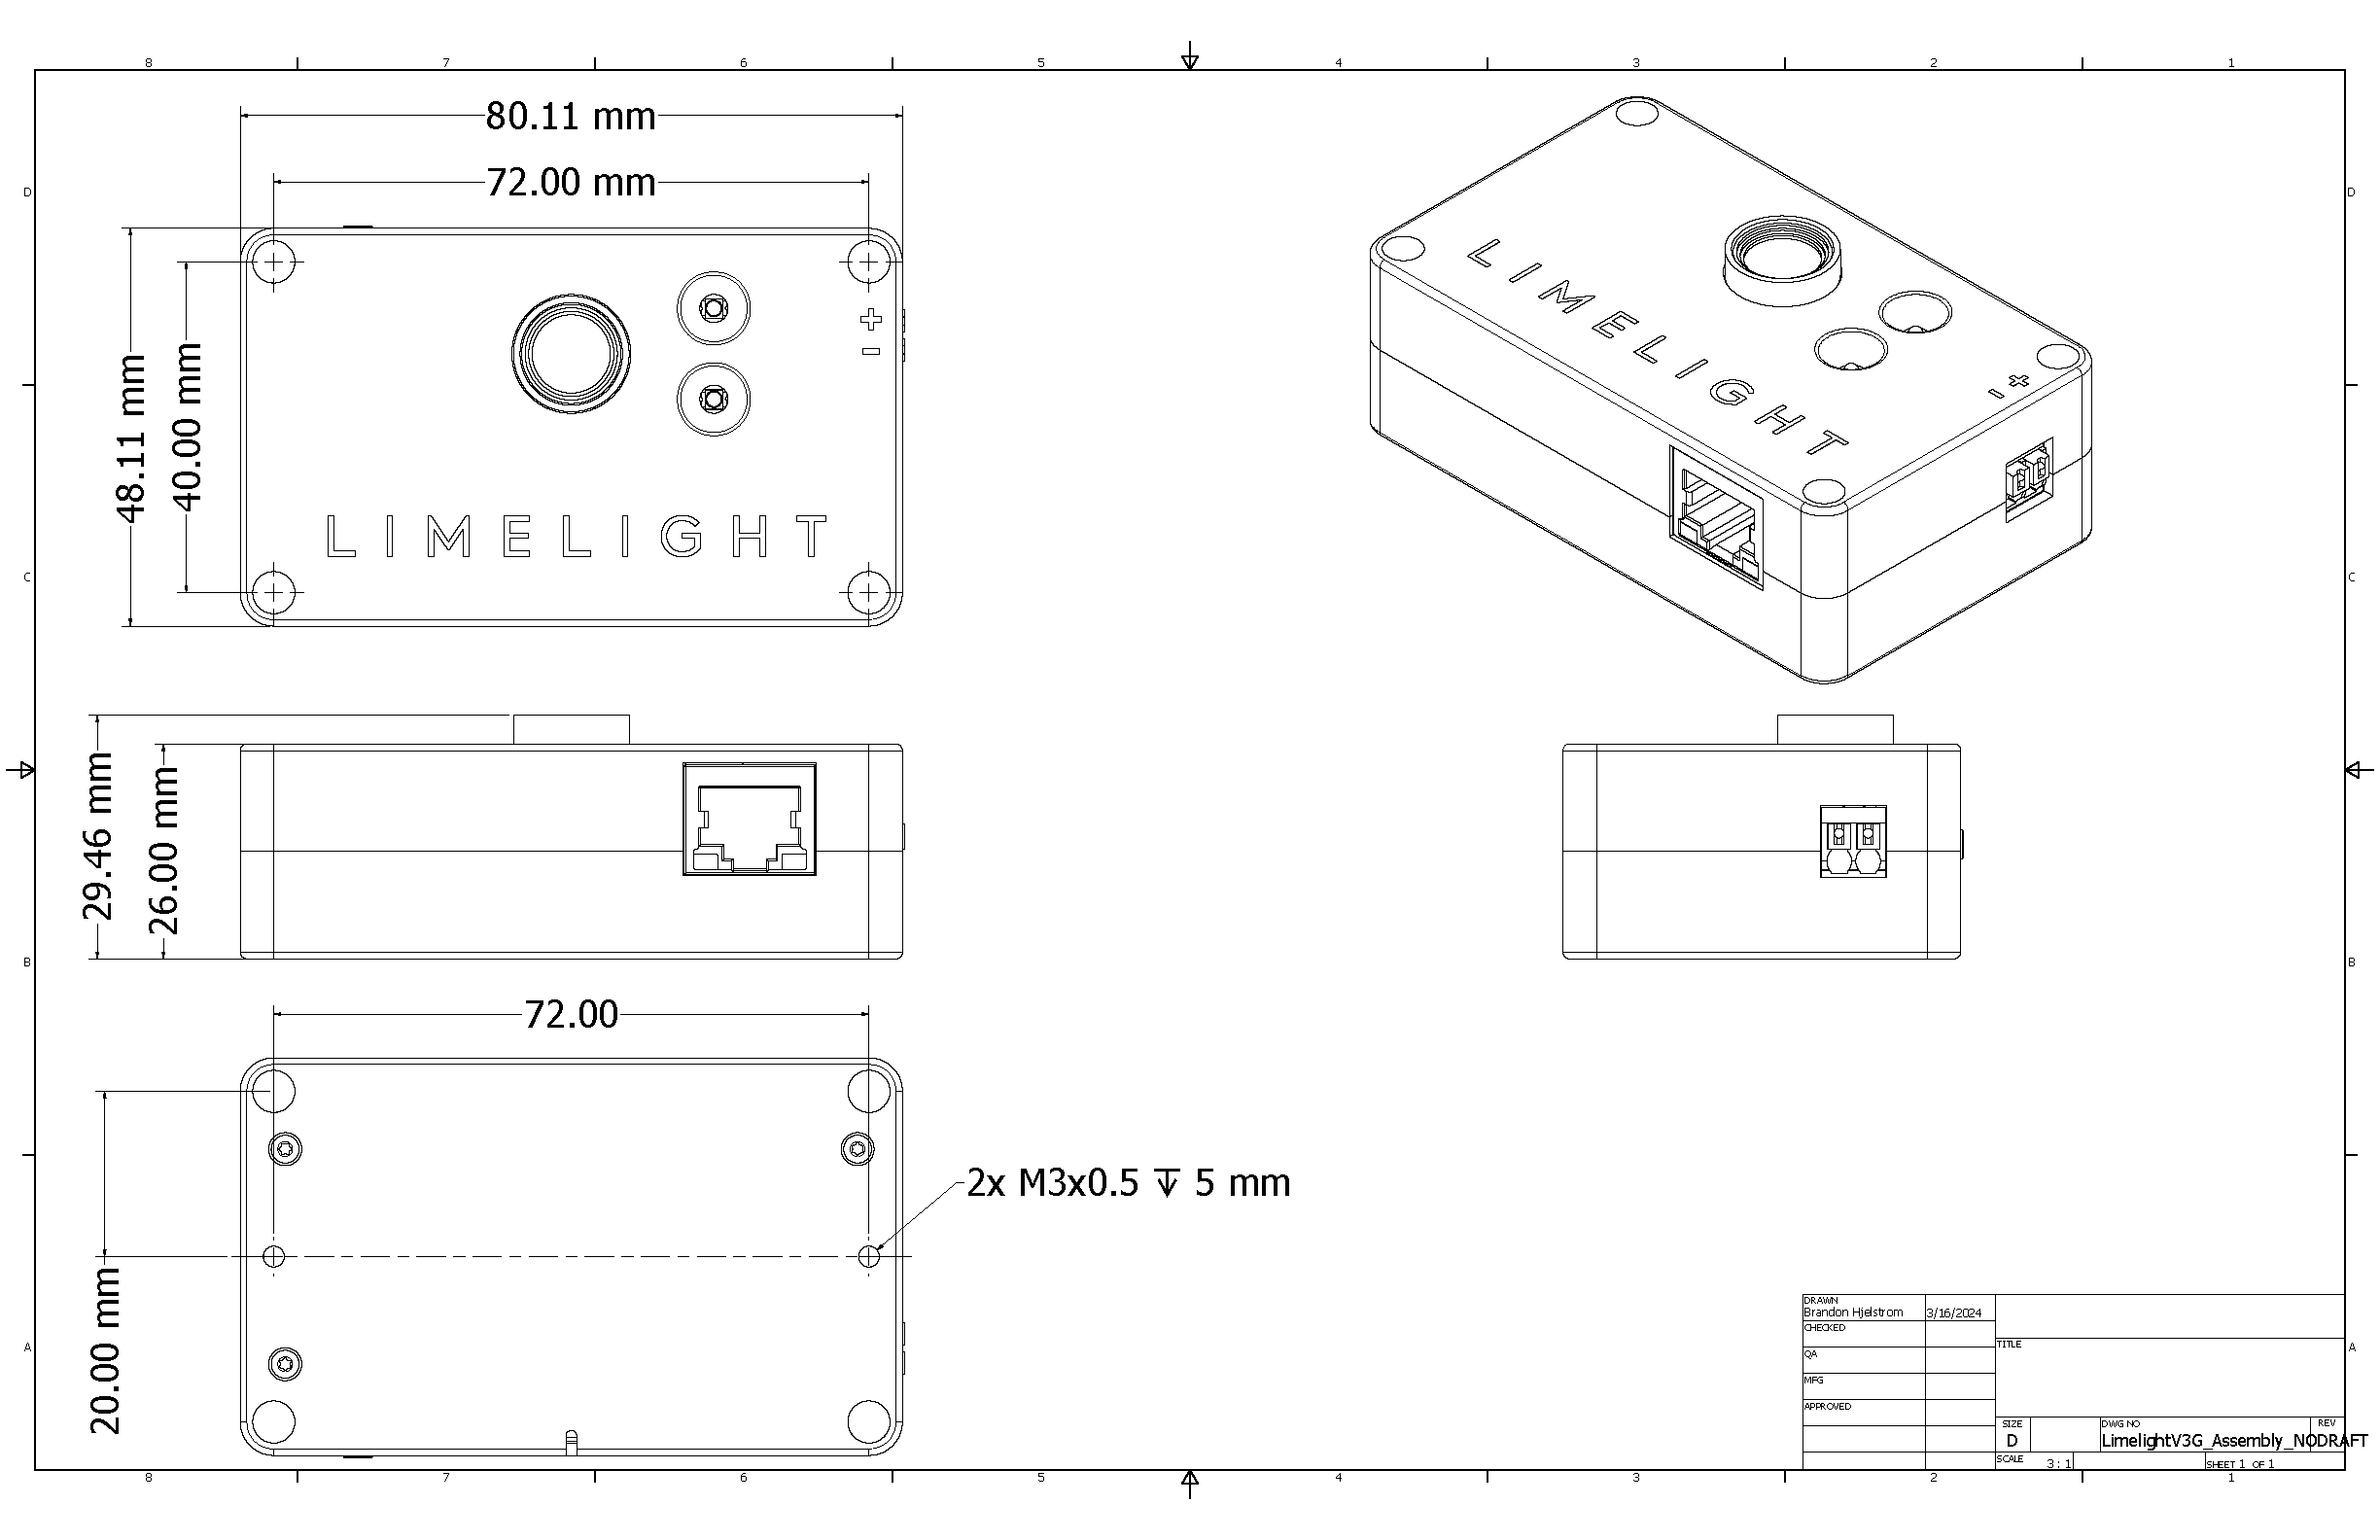
- フットプリント: 3.154in x 1.894in (80.11mm x 48.11mm)
- 厚さ: 1.160in (29.46mm)
- 重量: 0.24 lb
- #10 / M4 貫通穴マウント
- M3 ネジ穴マウント
- 電源入力: 4.1V-16V (赤ボタンバリアントは4.1V-24V、絶対最大30V)
- 最大消費電力4W
- センサー: OV9281 グローバルシャッター モノクロ (1280x800 @ 120FPS, 640x480 @ 240FPS)
- 交換可能なM12レンズ
- 水平視野角82度、垂直視野角56.2度
- 黒アルマイト処理、オールアルミニウム筐体
- ギガビットイーサネット RJ45ポート
- USB C イメージング・接続ポート
ソフトウェア機能 (Limelight OS)
- プラグアンドプレイの高性能ビジョン。経験不要。
- ビジョンパイプライン設定用のセルフホスト型ブラウザベースUI
- REST/HTTP、Websocket、NetworkTables、ModbusTCP、ROSサポート
- Windows、Linux、MacOS、Androidでのプラグアンドプレイ USB-Ethernetドライバーサポート付きUSB接続
- ドラッグアンドドロップ 20FPS MobileNetSSD物体検出ニューラルネットワークサポート
- 設定可能な固定露出、センサーゲイン、解像度、フレームレート
- 10個のホットスワップ可能なビジョンパイプラインを設定:
- OpenCV 4.10、numpyなどを使用したカスタムPythonパイプライン
- 2D、3D AprilTagトラッキングとロボットローカライゼーション
- MegaTag1によるフル3Dローカライゼーション(ロボットGPS)
- MegaTag2による外部IMU融合を使用した高精度フル3Dローカライゼーション(ロボットGPS)
- 検出器ダウンスケーリングで640x480において最大50fpsのパフォーマンス
- Webインターフェースでのフル3Dビジュアライザー
- 120-240FPS カラーブロブパイプライン
- ニューラル物体検出パイプライン
- ニューラル画像分類パイプライン
- バーコードトラッキングパイプライン
- レンズフォーカシングパイプライン
- 低遅延ストリーミング用ビューファインダーパイプライン
- 高精度ビジョンパイプライン用の内蔵Charuco内部パラメータキャリブレーションインターフェース
- 内部パラメータキャリブレーションの可視化
- 内蔵低遅延MJPEGストリーミング。設定可能なストリーム方向
1. Limelight 3Gの取り付け
貫通穴マウント
- 1 1/4" #10-32または#10-24ネジとナイロックナットを使用
- または、38mm M4ボルトとナイロックナットを使用
- アルマイト処理を保護するためにプラスチックワッシャーを使用
ネジ穴マウント(背面)
- 2x M3ネジ穴マウントポイント
- ネジロック剤(Vibratiteまたは青色Loctite)の軽い塗布を検討
2. Limelight 3Gの配線
電源
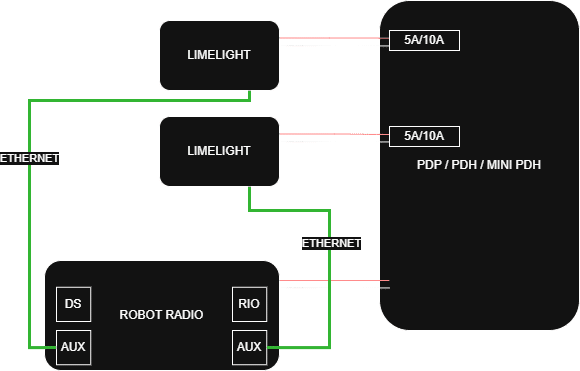
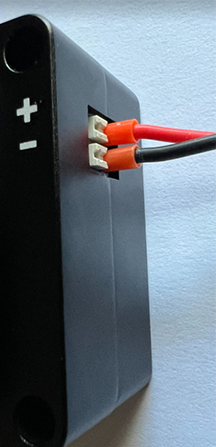
- LimelightからPDP/PDHのスロットまで18-20AWGワイヤーを2本配線
- 同じスロットに5Aブレーカーを追加
- 重要: 2025年以前のLL3G(白ボタン)では、スワーブドライブの回生ブレーキ+バッテリー切断イベントによるロードダンプから保護するため、専用VRMを強く推奨
- (必須ではない)最適な結果を得るためにWeidmullerフェルールを使用(写真は20AWGワイヤーとWeidmuller 20AWGオレンジフェルール)
- フェルール:
- 低コストフェルール圧着工具:
イーサネット
- Limelightからロボットラジオまでイーサネットケーブルを配線
- より線(理想的には20AWG)のツイストCat6ケーブルを使用
- イーサネットケーブルにストレインリリーフを追加
USBフラッシング
- フラッシュモードに入るには、USB Cで接続しながら設定ボタンを押し続ける
- フラッシング中は、USB経由での電源供給が安全
USB-Ethernetインターフェース
- Limelight 3GにはUSB-Ethernet機能があり、Windows、Linux、MacOSでプラグアンドプレイ接続が可能。USB経由でWebインターフェースやその他すべての機能を使用可能
- Limelight 3Gは一般的にほとんどのUSBポートの電力バジェット内に収まる - 外部電源なしでUSB-Ethernetを安全に使用可能
- Windows上のLimelight設定UI(USB-Ethernet): http://172.28.0.1:5801
- Linux上のLimelight設定UI(USB-Ethernet): http://172.29.0.1:5801
3. Webインターフェースへのアクセス
Limelight 3Gをネットワークに接続した後:
- ロボットの電源を入れ、ラップトップをロボットのネットワークに接続
- 以下のいずれかの方法でWebインターフェースにアクセス:
- 方法1: Limelight Hardware Managerアプリケーションを開き、Limelightをスキャンし、表示されたLimelightをダブルクリック
- 方法2: Webブラウザを開き、
http://limelight.local:5801に移動 - 方法3: Webブラウザを開き、Limelightの静的IPアドレスにポート5801を付けて移動(設定済みの場合)
- 方法4(USB): USB-Cで接続し、以下に移動:
- Windows: http://172.28.0.1:5801
- Linux/Mac: http://172.29.0.1:5801
接続すると、以下にアクセスできます:
- 設定タブ - チーム番号、ホスト名、その他のシステム設定を構成
- ビジョンパイプラインタブ - ビジョン処理パイプラインの設定と調整
- カメラ&クロスヘアタブ - カメラ設定とクロスヘアパラメータの調整
- 3Dビジュアライゼーションタブ - リアルタイムAprilTag検出とローカライゼーションの表示
すべての設定はこのWebインターフェースを通じて行います。変更はLimelightに自動的に保存されます。
4. LimelightOSのアップデート
注意
アップグレード前にパイプラインとスクリプトをバックアップしてください - このプロセス中に消去されます!
- Limelightの電源を切る
- 最新のUSBドライバー、Limelight OSイメージ、Balena Flashツールをダウンロード
- Limelightの設定ボタンを押しながら、ラップトップからLimelightにUSB->USB-Cケーブルを接続(Limelightは自動的に電源が入ります)
- 「Balena Etcher」を管理者として実行
- マシンがカメラを認識するまで最大20秒かかる場合があります
- ダウンロードフォルダ内の最新の.zipイメージを選択
- 「Drives」メニューで「Compute Module」デバイスを選択
- 「Flash」をクリック
- フラッシングが完了したら、LimelightからUSBケーブルを取り外す
5. Limelight 3Gのフォーカス調整
- LL3GをUSB経由でラップトップに接続(ロボットまたは表面に取り付けられていることを確認)
- セクション3で説明したようにWebインターフェースに接続
- 「Ignore NT pipeline index」をクリックしてパイプライン切り替えを有効にし、パイプライン9に切り替え
- パイプラインタイプを「focus」に設定
- 設定タブに移動し、ストリーム品質を最大に上げる
- カメラがARUCOボード、詳細なシーン、シーメンススターなど、多くの特徴とコントラストのあるものに向いていることを確認
- レンズを回して画面上のフォーカススコアを最大化
- フォーカスが合ったら、レンズの周りに3〜8点の瞬間接着剤または瞬間接着剤ジェルを塗布
6. ネットワーク設定
チーム番号の設定(FRC / Networktablesに必須)
- ロボットの電源を入れ、ラップトップをロボットのネットワークに接続
- Limelight Hardware Managerを開き、Limelightをスキャンし、表示されたエントリをダブルクリック
- または、http://limelight.local:5801に移動
- 「Settings」タブに移動
- チーム番号を入力し、「Update Team Number」を押す
一意のホスト名の設定(複数のLimelightを使用するFRC / Networktablesシステムにのみ必要)
- 複数のLimelightを使用する場合、各Limelightには一意のホスト名が必要
- 設定タブでホスト名を設定し、「set hostname」ボタンをクリック
静的IPの設定(推奨、必須ではない)
- 「IP Assignment」を「Static」に変更
- IPアドレスを「10.TE.AM.11」に設定
- チーム916は10.9.16.xxを使用
- チーム9106は10.91.6.xxを使用
- チーム9016は10.90.16.xxを使用
- ネットマスクを「255.255.255.0」に設定
- ゲートウェイを「10.TE.AM.1」に設定
- 「Update」をクリック
- ロボットの電源を入れ直す
- 10.TE.AM.11:5801で設定パネルに、10.TE.AM.11:5800でカメラストリームにアクセス
- 複数のLimelightを使用する場合、各Limelightに一意の静的IPアドレスを割り当てる
Q. なぜ静的IPアドレスの使用を推奨するのですか?
A. Limelightの起動時間を数秒短縮できます。 また、チームは歴史的に実際のFRCフィールドやイベントラジオファームウェアで DHCP割り当てとmDNSレスポンダーに問題を抱えてきました。
robo-rioとドライバーステーションにも静的IPアドレスを設定することをお勧めします。 これらすべてのデバイスで使用するネットワーク設定は、 このWebページの下半分付近で確認できます。
7. トラブルシューティング
ステータスライトインジケーター
- 緑色ライト: ゆっくり点滅(ターゲットなし)、速く点滅(ターゲット検出)
- 黄色ライト: 点滅(静的IPなし)、点灯(静的IP割り当て済み)
limelight.local:5801が機能しない場合
- Bonjourがインストールされているか確認(Windows: プログラムの追加と削除)
- Bonjourの項目が2つある場合は「bonjour print services」をアンインストール
- 見つからない場合はダウンロードページからBonjourをインストール
IPアドレスのリセット
- Limelightが起動した後、設定ボタンを10秒間押し続ける
- 次回起動時にネットワーク設定が動的アドレス指定にリセットされます