Limelight 3G 快速入门
硬件规格
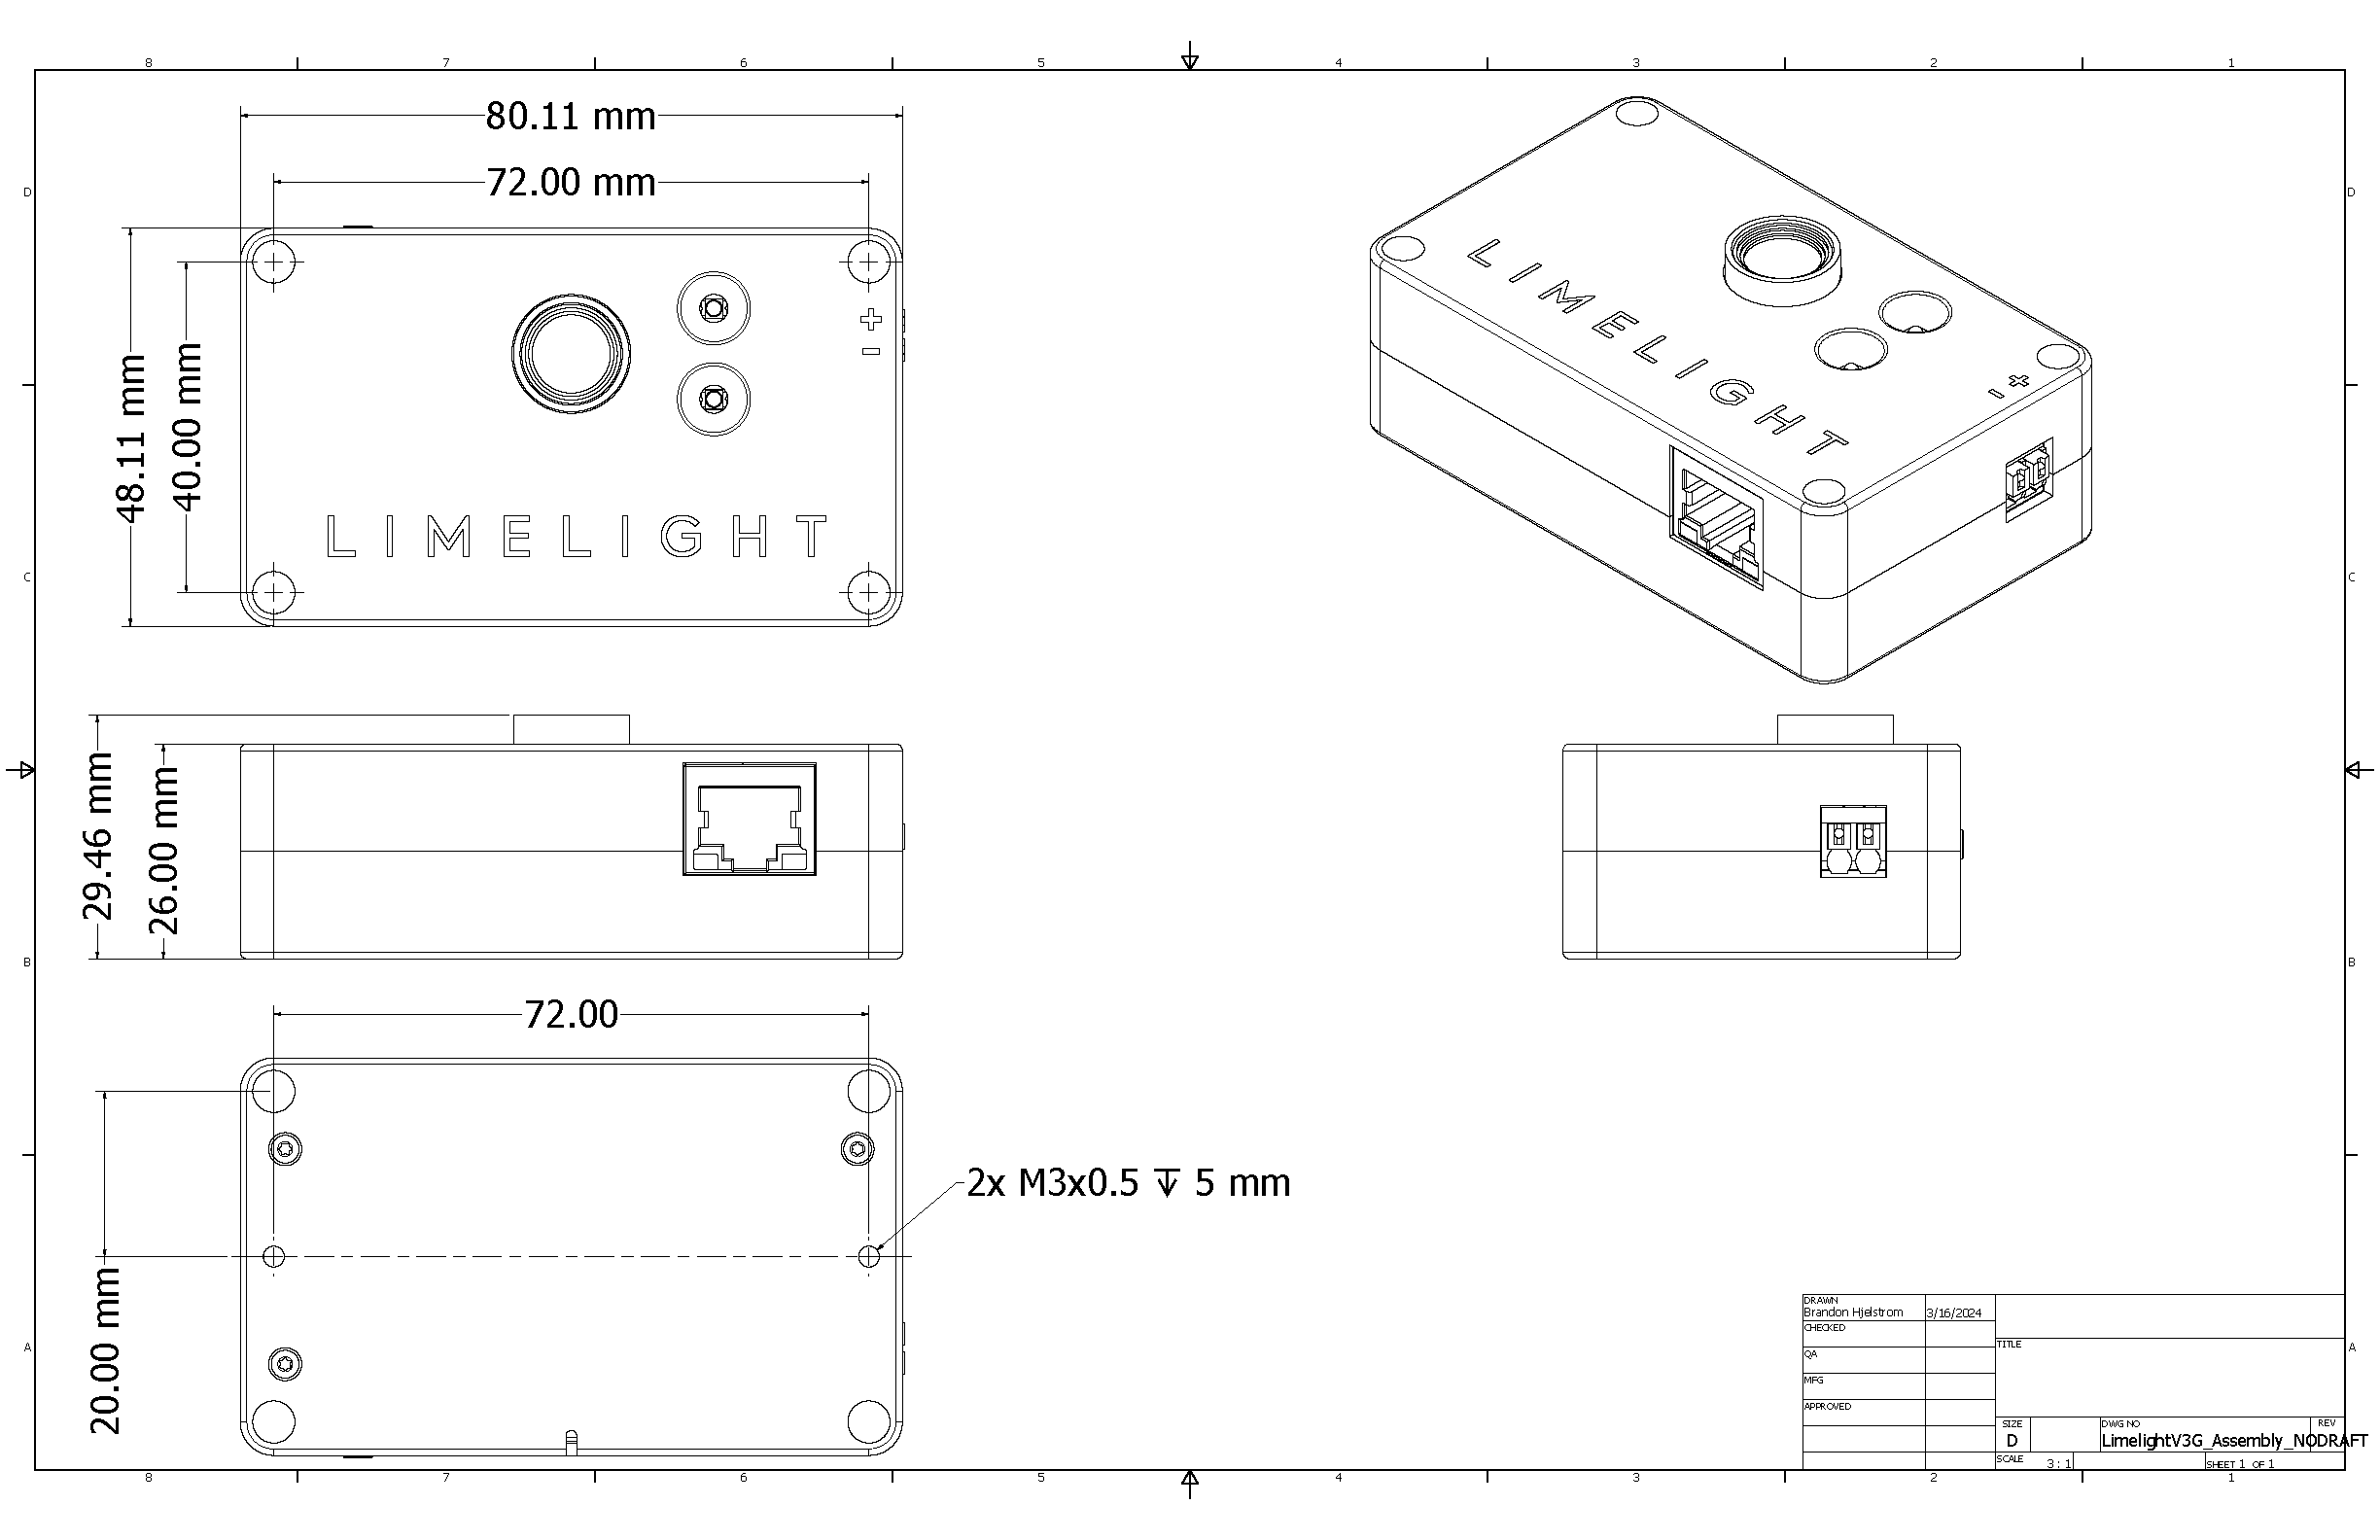
- 尺寸:3.154in x 1.894in (80.11mm x 48.11mm)
- 厚度:1.160in (29.46mm)
- 重量:0.24 lb
- #10 / M4 通孔安装
- M3 螺纹安装孔
- 电源输入:4.1V-16V(红色按钮版本为4.1V-24V,绝对最大值30V)
- 最大功耗4W
- 传感器:OV9281 全局快门单色传感器(1280x800 @ 120FPS,640x480 @ 240FPS)
- 可更换M12镜头
- 82度水平视场角,56.2度垂直视场角
- 黑色阳极氧化全铝外壳
- 千兆以太网RJ45端口
- USB C 成像和连接端口
软件功能(Limelight OS)
- 即插即用的高性能视觉系统。无需经验。
- 自托管的基于浏览器的视觉管道配置界面
- 支持REST/HTTP、Websocket、NetworkTables、ModbusTCP和ROS
- USB连接,支持Windows、Linux、MacOS和Android的即插即用USB-以太网驱动
- 拖放式20FPS MobileNetSSD目标检测神经网络支持
- 可配置的固定曝光、传感器增益、分辨率和帧率
- 配置10个可热切换的视觉管道:
- 使用OpenCV 4.10、numpy等的自定义Python管道
- 2D、3D AprilTag追踪和机器人定位
- 使用MegaTag1的完整3D定位(机器人GPS)
- 使用MegaTag2外部IMU融合的更高精度完整3D定位(机器人GPS)
- 在640x480分辨率下使用检测器降采样可达50fps性能
- 网页界面中的完整3D可视化器
- 120-240FPS颜色块管道
- 神经网络目标检测管道
- 神经网络图像分类管道
- 条形码追踪管道
- 镜头对焦管道
- 用于低延迟流媒体的取景器管道
- 内置Charuco内参标定界面,用于高精度视觉管道
- 内参标定可视化
- 内置低延迟MJPEG流媒体。可配置的流方向
1. 安装Limelight 3G
通孔安装
- 使用1 1/4" #10-32或#10-24螺丝配尼龙锁紧螺母
- 或者使用38mm M4螺栓配尼龙锁紧螺母
- 使用塑料垫圈以保护阳极氧化层
螺纹安装(背面)
- 2个M3螺纹安装点
- 建议轻微涂抹螺纹锁固剂(Vibratite或蓝色乐泰)
2. Limelight 3G接线
电源
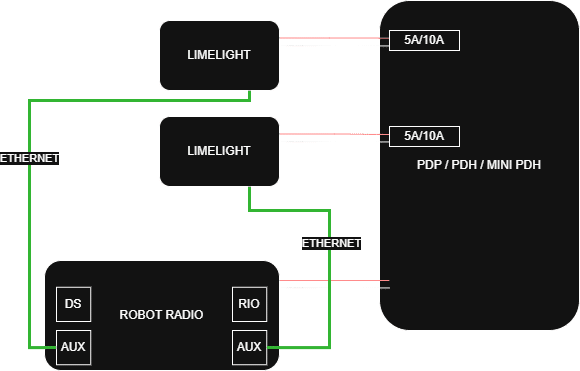
- 从Limelight连接两根18-20AWG电线到PDP/PDH的一个插槽
- 在同一插槽添加5A断路器
- 重要:强烈建议2025年前的LL3G(白色按钮)使用专用VRM,以防止舵轮驱动再生制动+电池断开事件导致的负载突变
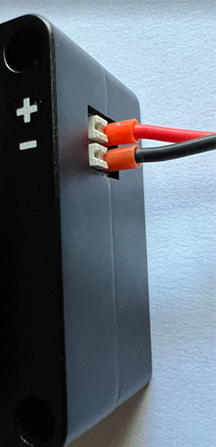
- (非必需)使用Weidmuller管状端子以获得最佳效果(图示为20AWG电线配Weidmuller 20AWG橙色管状端子)
- 管状端子:
- 低成本管状端子压接工具:
以太网
- 从Limelight连接一根以太网线到机器人无线电
- 使用带绞合线的Cat6双绞线(理想情况下为20AWG)
- 为以太网线添加应力释放装置
USB刷机
- 要进入刷机模式,在通过USB C插入时按住配置按钮
- 刷机时,通过USB供电是安全的。
USB-以太网接口
- Limelight 3G具有USB-以太网功能,可与Windows、Linux和MacOS即插即用连接。您可以通过USB使用网页界面和所有其他功能。
- Limelight 3G通常在大多数USB端口的功率预算范围内 - 您可以安全地使用USB-以太网而无需外部电源。
- Windows上的Limelight配置界面(USB-以太网):http://172.28.0.1:5801
- Linux上的Limelight配置界面(USB-以太网):http://172.29.0.1:5801
3. 访问网页界面
将Limelight 3G连接到网络后:
- 启动机器人并将笔记本电脑连接到机器人网络
- 使用以下方法之一访问网页界面:
- 方法1:打开Limelight Hardware Manager应用程序,扫描Limelight,当它出现时双击
- 方法2:打开网页浏览器并导航到
http://limelight.local:5801 - 方法3:打开网页浏览器并导航到您的Limelight静态IP地址加端口5801(如果已配置)
- 方法4(USB):通过USB-C连接并导航到:
- Windows:http://172.28.0.1:5801
- Linux/Mac:http://172.29.0.1:5801
连接后,您可以访问:
- 设置选项卡 - 配置队伍号、主机名和其他系统设置
- 视觉管道选项卡 - 设置和调整视觉处理管道
- 相机和准星选项卡 - 调整相机设置和准星参数
- 3D可视化选项卡 - 查看实时AprilTag检测和定位
所有配置都通过此网页界面完成。更改会自动保存到您的Limelight。
4. 更新LimelightOS
警告
升级前请备份您的管道和脚本 - 它们将在此过程中被擦除!
- 关闭Limelight电源
- 下载最新的USB驱动程序、Limelight OS镜像和Balena Flash工具
- 按住Limelight上的配置按钮,同时将USB->USB-C线从笔记本电脑连接到Limelight(Limelight将自动开机)
- 以管理员身份运行"Balena Etcher"
- 您的电脑可能需要最多20秒才能识别相机
- 在下载文件夹中选择最新的.zip镜像
- 在"Drives"菜单中选择"Compute Module"设备
- 点击"Flash"
- 刷机完成后,从Limelight拔下USB线
5. 对焦Limelight 3G
- 通过USB将LL3G插入笔记本电脑(确保它已安装在机器人或某个表面上)
- 按照第3节所述连接到网页界面
- 点击"Ignore NT pipeline index"以启用管道切换,并切换到管道9
- 将管道类型设置为"focus"
- 转到配置选项卡,将流质量调到最大
- 确保相机对准具有大量特征和对比度的物体,如ARUCO板、详细场景或西门子星
- 转动镜头以最大化屏幕上的对焦分数
- 对焦完成后,在镜头周围涂抹3-8点强力胶或强力胶凝胶
6. 网络配置
设置队伍号(FRC / Networktables必需)
- 启动机器人并将笔记本电脑连接到机器人网络
- 打开Limelight Hardware Manager,扫描Limelight,双击出现的条目
- 或者导航到http://limelight.local:5801
- 转到"Settings"选项卡
- 输入您的队伍号并点击"Update Team Number"
设置唯一主机名(仅在使用多个Limelight的FRC / Networktables系统中需要)
- 如果您使用多个Limelight,每个Limelight必须有唯一的主机名
- 在设置选项卡中,配置主机名并点击"set hostname"按钮
设置静态IP(推荐,非必需)
- 将"IP Assignment"更改为"Static"
- 将IP地址设置为"10.TE.AM.11"
- 916队使用10.9.16.xx
- 9106队使用10.91.6.xx
- 9016队使用10.90.16.xx
- 将子网掩码设置为"255.255.255.0"
- 将网关设置为"10.TE.AM.1"
- 点击"Update"
- 重启机器人电源
- 在10.TE.AM.11:5801访问配置面板,在10.TE.AM.11:5800访问相机流
- 如果您使用多个Limelight,请为每个Limelight分配唯一的静态IP地址
问:为什么我们建议使用静态IP地址?
答:它可以减少Limelight启动时间数秒。 其次,历史上队伍在实际FRC场地和赛事无线电固件上 遇到过DHCP分配和mDNS响应器的问题。
我们建议也在robo-rio和驾驶站上设置静态IP地址。 所有这些设备上使用的网络设置可以在 此网页的下半部分找到
7. 故障排除
状态灯指示
- 绿灯:慢闪(无目标),快闪(检测到目标)
- 黄灯:闪烁(无静态IP),常亮(已分配静态IP)
如果limelight.local:5801无法访问
- 检查是否安装了Bonjour(Windows:添加/删除程序)
- 如果有两个Bonjour项目,请卸载"bonjour print services"
- 如果缺少Bonjour,请从下载页面安装
重置IP地址
- 在Limelight启动后按住配置按钮10秒
- 网络配置将在下次启动时重置为动态地址分配