Limelight 2/2+ 快速入门
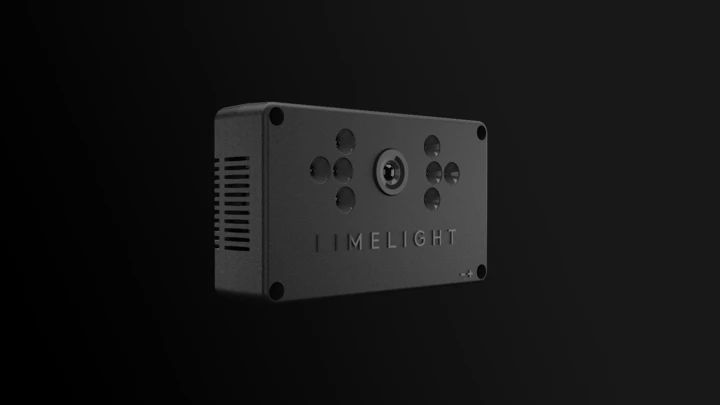
硬件规格
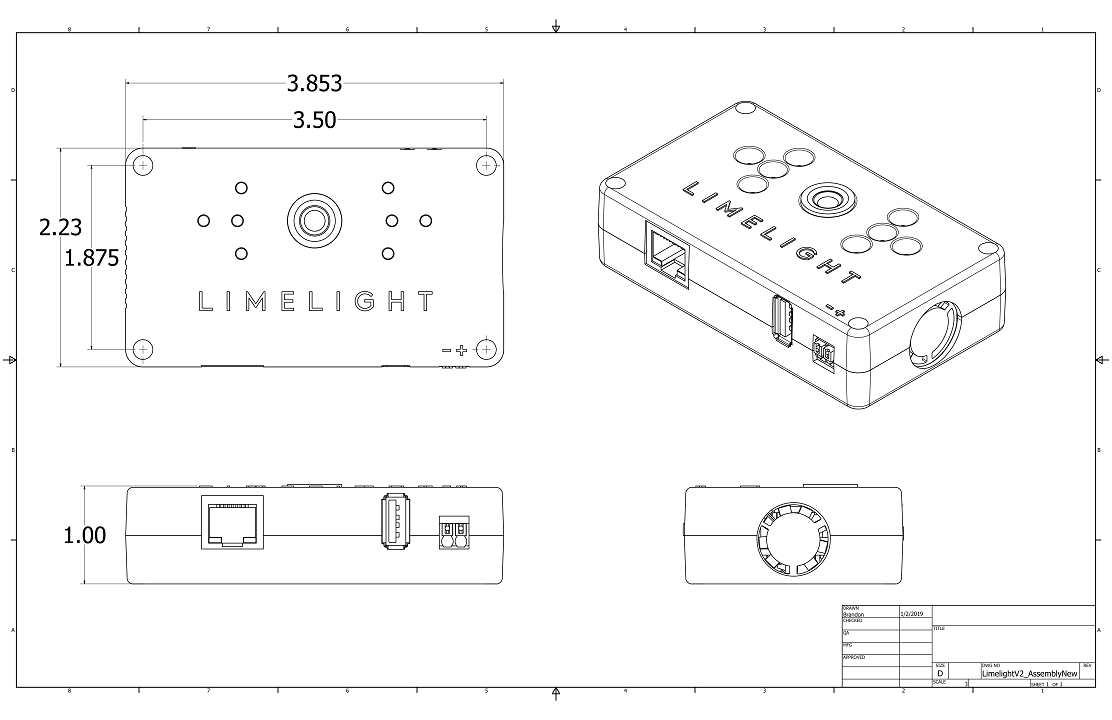
- 尺寸:3.853英寸 x 2.230英寸(97.87mm x 56.64mm)
- 厚度:1.000英寸(25.40mm)
- 重量:0.17磅
- #10 / M4 通孔安装
- 电源输入:4.1V-16V
- Limelight 2:最大功耗13W
- Limelight 2+:最大功耗7W(降低40%)
- LED照明:
- Limelight 2:450流明,绿色照明
- Limelight 2+:500流明,全温度范围恒定亮度LED
- 传感器:OV5647 彩色卷帘快门(320x240 @ 90FPS)
- 可更换M12镜头
- 62.5°水平视场角,48.9°垂直视场角
- 黑色抗冲击聚碳酸酯外壳
- 10/100以太网RJ45端口
- USB-A主机端口(USB 2.0)
- 状态指示灯:绿色(目标检测),黄色(网络状态)
- 支持Google Coral USB神经网络加速器
软件功能(Limelight OS)
- 即插即用的高性能视觉系统。无需经验。
- 自托管的基于浏览器的视觉管道配置界面
- 支持REST/HTTP、Websocket、NetworkTables、ModbusTCP和ROS
- 可配置的固定曝光、传感器增益、分辨率和帧率
- 配置10个可热切换的视觉管道:
- 使用OpenCV 4.10、numpy等的自定义Python管道
- 2D、3D AprilTag追踪和机器人定位
- 使用MegaTag1的完整3D定位(机器人GPS)
- 使用MegaTag2外部IMU融合的更高精度完整3D定位(机器人GPS)
- Web界面中的完整3D可视化器
- 90FPS颜色块管道
- 神经网络目标检测管道
- 神经网络图像分类管道
- 条形码追踪管道
- 用于低延迟流媒体的取景器管道
- 内置低延迟MJPEG流媒体。可配置的流方向
1. 安装Limelight 2/2+
通孔安装
- 使用1 1/4" #10-32或#10-24螺丝配尼龙锁紧螺母
- 或者使用38mm M4螺栓配尼龙锁紧螺母
- 使用塑料垫圈以保护外壳表面
2. Limelight 2/2+ 接线
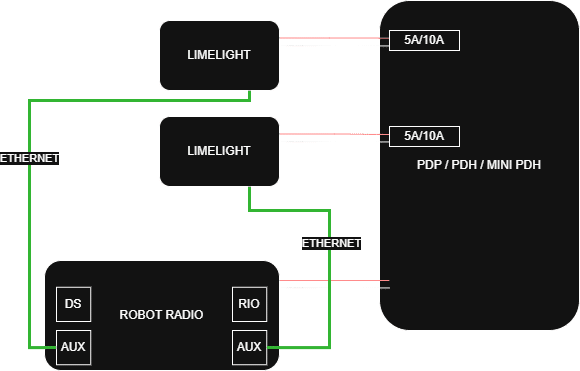
电源
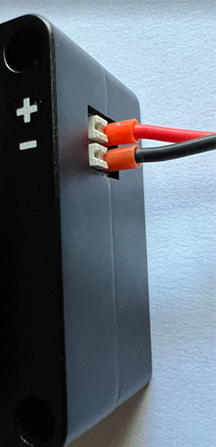
- 从Limelight连接两根18-20AWG电线到PDP/PDH的一个插槽
- 在同一插槽添加5A断路器
- (非必需)使用Weidmuller管状端子以获得最佳效果(图示为20AWG电线配Weidmuller 20AWG橙色管状端子)
- 管状端子:
- 低成本管状端子压接工具:
以太网
- 从Limelight连接一根以太网线到机器人无线电
- 使用带绞合线的Cat6线缆(理想情况下为20AWG)
- 为以太网线添加应力释放装置
3. 访问Web界面
将Limelight 2/2+连接到网络后:
- 启动机器人电源并将笔记本电脑连接到机器人网络
- 使用以下方法之一访问Web界面:
- 方法1:打开Limelight Hardware Manager应用程序,扫描Limelight,当出现时双击您的Limelight
- 方法2:打开Web浏览器并导航到
http://limelight.local:5801 - 方法3:打开Web浏览器并导航到您的Limelight静态IP地址加端口5801(如果已配置)
连接后,您可以访问:
- 设置选项卡 - 配置队伍号、主机名和其他系统设置
- 视觉管道选项卡 - 设置和调整视觉处理管道
- 相机和准星选项卡 - 调整相机设置和准星参数
所有配置都通过此Web界面完成。更改会自动保存到您的Limelight。
4. 更新LimelightOS
警告
升级前请备份您的管道和脚本 - 它们将在此过程中被擦除!
- 关闭Limelight电源
- 下载最新的USB驱动程序、Limelight OS镜像和Balena Flash工具
- 使用USB转MicroUSB线缆将笔记本电脑连接到Limelight(Limelight将自动开机)
- 以管理员身份运行"Balena Etcher"
- 您的电脑可能需要最多20秒才能识别相机
- 在下载文件夹中选择最新的.zip镜像
- 在"Drives"菜单中选择"Compute Module"设备
- 点击"Flash"
- 刷写完成后,从Limelight拔出USB线缆
信息
仅在刷写镜像时连接micro-USB线缆。当microUSB线缆连接时,Limelight会进入特殊的刷写模式。在Limelight处于刷写模式时,您将无法访问Web界面。
5. 网络配置
设置队伍号(FRC / Networktables必需)
- 启动机器人电源并将笔记本电脑连接到机器人网络
- 打开Limelight Hardware Manager,扫描Limelight,双击出现的条目
- 或者导航到http://limelight.local:5801
- 进入"Settings"选项卡
- 输入您的队伍号并点击"Update Team Number"
设置唯一主机名(仅在使用多个Limelight的FRC / Networktables系统中需要)
- 如果您使用多个Limelight,每个Limelight必须有唯一的主机名
- 在设置选项卡中,配置主机名并点击"set hostname"按钮
设置静态IP(推荐,非必需)
- 将"IP Assignment"更改为"Static"
- 将IP地址设置为"10.TE.AM.11"
- 916队使用10.9.16.xx
- 9106队使用10.91.6.xx
- 9016队使用10.90.16.xx
- 将子网掩码设置为"255.255.255.0"
- 将网关设置为"10.TE.AM.1"
- 点击"Update"
- 重启机器人电源
- 通过10.TE.AM.11:5801访问配置面板,通过10.TE.AM.11:5800访问相机流
- 如果您使用多个Limelight,请为每个Limelight分配唯一的静态IP地址
问:为什么我们推荐使用静态IP地址?
答:它可以减少Limelight启动时间数秒。 其次,在实际FRC比赛场地和赛事无线电固件中, 队伍历来在DHCP分配和mDNS响应器方面遇到问题。
我们建议在robo-rio和驾驶站上也设置静态IP地址。 所有这些设备使用的网络设置可以在 此网页的下半部分找到
6. 控制LED
Limelight 2/2+包含内置绿色照明LED。这些LED可以通过多种方式控制:
通过Web界面
- 在Web界面中导航到Camera & Crosshair选项卡
- 使用LED Mode下拉菜单选择:
- On - 常亮
- Off - 常灭
- Blink - LED闪烁
- Pipeline - 检测到目标时LED亮起
通过NetworkTables或API
- 设置"ledMode"值:
- 0:管道默认
- 1:强制关闭
- 2:强制闪烁
- 3:强制开启
7. 故障排除
状态指示灯说明
- 绿灯:慢闪(无目标),快闪(检测到目标)
- 黄灯:闪烁(无静态IP),常亮(已分配静态IP)
LED诊断模式
- 左右或上下交替闪烁:内部相机线缆松动或图像传感器损坏
- 快速闪烁(所有LED):网络重置按钮已按住至少10秒
- 重复启动序列:软件崩溃,可能是硬件损坏导致
如果limelight.local:5801无法访问
- 检查是否安装了Bonjour(Windows:添加/删除程序)
- 如果有两个Bonjour项目,请卸载"bonjour print services"
- 如果缺少Bonjour,请从下载页面安装
重置IP地址
- 在Limelight启动后按住配置按钮10秒
- 网络配置将在下次启动时重置为动态地址分配